Projections d'image panoramiques
Une projection d'image se produit lorsqu'une image plane est projetée sur une surface courbe, ou vice versa, et est particulièrement courante en photographie panoramique. Un cartographe projette ainsi un globe terrestre sphérique sur une feuille plate. Puisque notre champ de vision total peut être envisagé comme la surface d'une sphère (pour tous les angles de vue), une projection sphérique vers 2D similaire est requise pour les photographies destinées à l'impression.
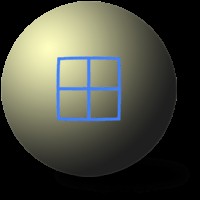
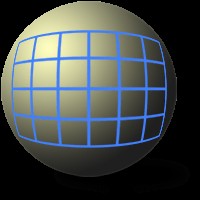
Pour de petits angles de vue, il est facile de projeter sur du plat car l'arc de vision est peu courbé. Une distorsion est inévitable quand on projette une image sphérique sur une surface plane ; chaque type de projection ne cherche qu'à minimiser un type de distorsion au détriment des autres. Plus l'angle de vue augmente, plus l'arc se courbe, et plus les différences entre types de projection deviennent marquées. Le choix dépend du sujet et de l'application ; nous nous concentrons sur les plus courants en photo numérique. Beaucoup sont disponibles dans les logiciels panoramiques ; PTAssembler permet de tous les sélectionner.
Types de projections d'image en photographie
| Équirrectangulaire (couverture 100 %) | |
| Rectilinéaire | Cylindrique |
| Mercator | Fish-eye (œil de poisson) |
| Sinusoïdale | Stéréographique |
Si tous ces types semblent intimidants, commencez par comprendre la distinction entre rectilinéaire et cylindrique (en gras), les plus utilisés pour l'assemblage de panoramas numériques.
Équirrectangulaire : projette directement les coordonnées latitude/longitude d'un globe sphérique sur les coordonnées horizontales/verticales d'une grille, environ deux fois plus large que haute. L'étirement horizontal augmente loin des pôles, les pôles nord/sud étant étirés sur toute la largeur des bords supérieurs/inférieurs. Peut montrer jusqu'à 360° horizontal et vertical.
Cylindrique : similaire à l'équirectangulaire, mais étire aussi verticalement les objets près des pôles, avec étirement vertical infini aux pôles (donc pas de ligne horizontale en haut/bas de la grille aplatie). Non adapté aux images à très grand angle vertical. C'est le type standard des anciens appareils panoramiques à objectif oscillant. Maintient mieux les tailles relatives que la rectilinéaire, mais au prix de courber les lignes parallèles à la ligne de visée (qui devraient paraître droites).
Rectilinéaire : avantage principal, projette toutes les droites de l'espace 3D en droites sur la grille 2D aplatie. C'est ce que visent la plupart des objectifs grand-angle ordinaires, donc la projection la plus familière. Inconvénient : exagère fortement la perspective aux grands angles, déformant les objets aux bords. Généralement déconseillée au-delà de 120°.
Fish-eye (œil de poisson) : vise une grille où la distance au centre est proportionnelle à l'angle de vue réel, donnant un aspect similaire à la réflexion sur une sphère métallique. Généralement pas utilisé comme format de sortie pour panoramas, mais peut représenter les images d'entrée quand l'objectif utilisé est un fish-eye. Limité à 180° horizontal/vertical, l'image tenant dans un cercle. Caractérisé par des lignes (sinon droites) de plus en plus courbes loin du centre. Un fish-eye est très utile pour les panoramas sphériques complets, ne nécessitant que quelques photos sources.
Mercator : proche du cylindrique et équirectangulaire ; compromis entre les deux, moins d'étirement vertical et plus grand angle vertical utilisable que le cylindrique, mais plus de courbure des lignes. Projection la plus connue pour les cartes planes du monde. La version transverse peut servir pour panoramas très verticaux.
Sinusoïdale : vise à maintenir des aires égales dans toutes les sections de la grille. Si on « roule » à nouveau la Terre aplatie, on reforme une sphère de même aire et forme. Cette propriété d'égalité des aires est utile car elle maintient la même résolution horizontale et verticale dans toute l'image. Similaire au fish-eye et stéréographique, mais conserve les lignes de latitude parfaitement horizontales.
Stéréographique : très proche du fish-eye, mais conserve une meilleure sensation de perspective en étirant progressivement les objets loin du point de perspective. Cette caractéristique d'exagération de perspective rappelle la rectilinéaire, mais moins prononcée.
Exemples : grand champ horizontal
Comment ces projections influencent-elles concrètement un panorama ? La série suivante visualise la différence entre les deux projections les plus courantes dans les logiciels : rectilinéaire et cylindrique. Conçues pour montrer les différences de distorsion pour un grand angle horizontal ; les panoramas verticaux illustreront plus tard les différences de distorsion verticale pour d'autres projections.
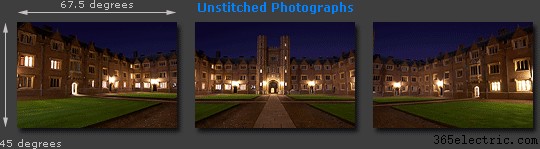
Premier exemple : rendu en projection rectilinéaire de l'assemblage des trois photos ci-dessus.
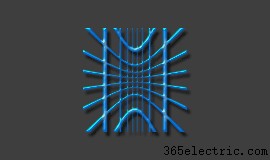
Notez l'extrême distorsion près des bords et la perte dramatique de résolution par étirement. L'image suivante montre le même assemblage recadré à 120° horizontal.
Ce recadrage donne un aspect très convenable : toutes les lignes architecturales droites restent droites. Mais au prix de ne pas maintenir les tailles relatives : les objets aux bords (extrême gauche/droite) sont grossis par rapport au centre (tour avec porte).
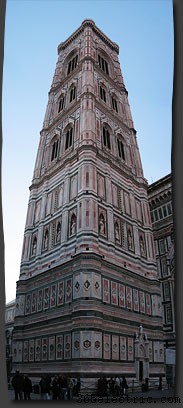
Exemple suivant : même assemblage en projection cylindrique. Avantages : résolution relativement uniforme, recadrage minimal des zones vides. Différence avec l'équirectangulaire négligeable pour photos sans angle vertical extrême (comme ici).

Exemples : grand champ vertical
Les exemples suivants illustrent les différences entre projections pour un panorama vertical (très grand angle vertical). Permet de visualiser les différences entre équirectangulaire, cylindrique et mercator, qui semblaient identiques dans l'exemple horizontal large.

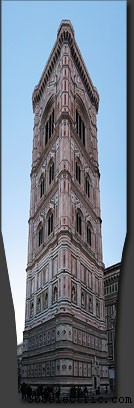
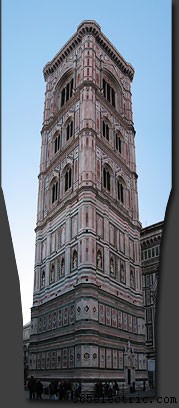
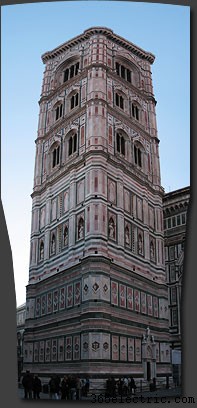
Note : La compression verticale augmente de gauche à droite. Le point de perspective était placé à la base de la tour, donnant l'impression d'un champ vertical effectif de 140° (si le point était à mi-hauteur).
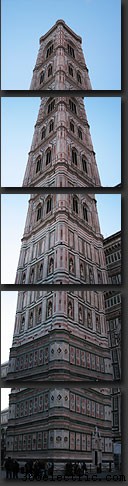
Ce grand angle vertical montre clairement les différences d'étirement/compression verticale. L'équirectangulaire compresse tant la perspective verticale qu'on perd le sentiment de hauteur extrême de la tour. Ne recommandé que quand indispensable (panoramas aux angles horizontal ET vertical extrêmes).
Les trois projections ci-dessus visent à garder les verticales quasi droites ; la mercator transversale (à droite) sacrifie un peu de courbure pour une perspective (subjectivement) plus réaliste. Souvent utilisée pour panoramas à angle vertical extrême. Notez comme elle imite l'aspect des photos sources individuelles.
La différence entre rectilinéaire et cylindrique est à peine perceptible pour cet angle horizontal étroit, donc la rectilinéaire n'est pas incluse.
Calculateurs de champ de vision panoramique
Le calculateur ci-dessous estime les angles de vue verticaux et horizontaux de votre appareil pour différentes focales, aidant à choisir la projection la plus adaptée.
Note : Calculateurs non prévus pour la macro extrême. Résultats approximatifs, l'angle de vue dépendant aussi (dans une moindre mesure) de la distance de mise au point. L'estimation suppose une projection rectilinéaire parfaite ; les objectifs à forte distorsion barillet/coussinet peuvent donner des résultats légèrement différents.
Le prochain calcule le nombre de photos nécessaires pour englober 360° horizontal, selon : focale, orientation appareil, chevauchement et taille du capteur.
Note : CF = facteur de recadrop (crop factor), ratio de largeur du capteur par rapport au 35 mm. Voir tutoriel sur les tailles de capteurs.
Pour résumer quand envisager chaque projection :
| Type de projection | Recommandations champ de vision | Lignes droites ? | ||
|---|---|---|---|---|
| Horizontal | Vertical | Horizontal | Vertical | |
| Rectilinéaire | <120° | <120° | OUI | OUI |
| Cylindrique | ~120-360° | <120° | NON | OUI |
| Mercator | ~120-360° | <150° | NON | OUI |
| Équirrectangulaire | ~120-360° | 120-180° | NON | OUI |
| Fish-eye | <180° | <180° | NON | NON |
Note : Toutes les considérations sur les lignes droites excluent les lignes horizontales et verticales centrales, et les champs de vision supposent le point de perspective au centre de cet angle.
Pour approfondir la création de panoramas numériques :
Partie 1 : Assemblage photo panoramas numériques
Partie 2 : Utiliser un logiciel d'assemblage photo